
Один робот — три курса
В ИТЛН робот определяет, где находится и что видит; в СССУАР — передаёт данные по каналам связи; в ИСМиР — превращает телеметрию в информационную систему.
Интеллектуальные технологии локальной навигации
Одометрия, датчики, фильтр Калмана и фильтр частиц, SLAM, графы поз, камеры, планирование, группы роботов. Магистратура 15.04.06.
16 из 16 готовыВП01–ВП16 СССУАРСредства связи в системах управления автономными роботами
Пакетный обмен, бортовая шина, качество обслуживания, шлюз телеметрии; ESP32, Bluetooth, ZigBee. Бакалавриат 09.03.01.
Готовится ИСМиРИнформационные системы в мехатронике и робототехнике
Модель данных и контракт телеметрии, хранение, обмен и отказы, качество данных, доступ и безопасность. Магистратура 15.04.06.
ГотовитсяШестнадцать занятий — одна история
Разведчик «Первый» проходит полигон, склад, дамбу, шахту и Марс. В каждом занятии пять миссий: брифинг, теория, расчёт с допуском, опыт в 3D и разбор.
 Склад · лабораторияВП01
Первый выезд: робот, датчики, время и честный эксперимент
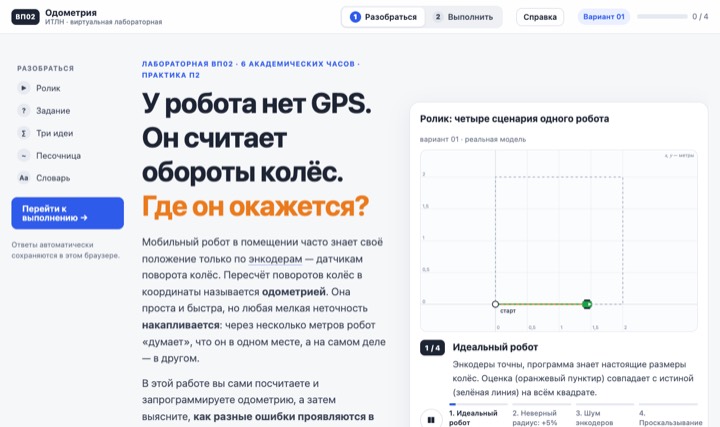 2DВП02
Одометрия и накопление ошибки
 Марс · полярнаяВП03
Датчики в сложных условиях
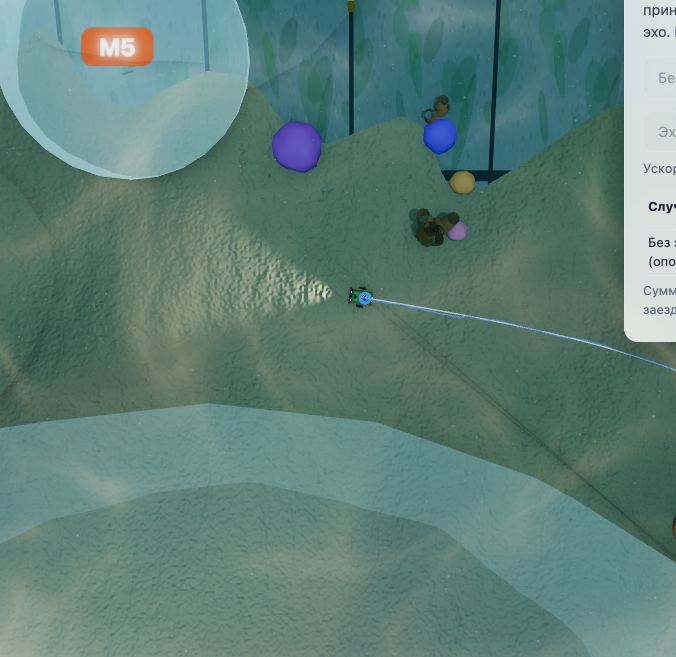 Подводная станцияВП04
Фильтр Калмана и EKF: осмотр дамбы
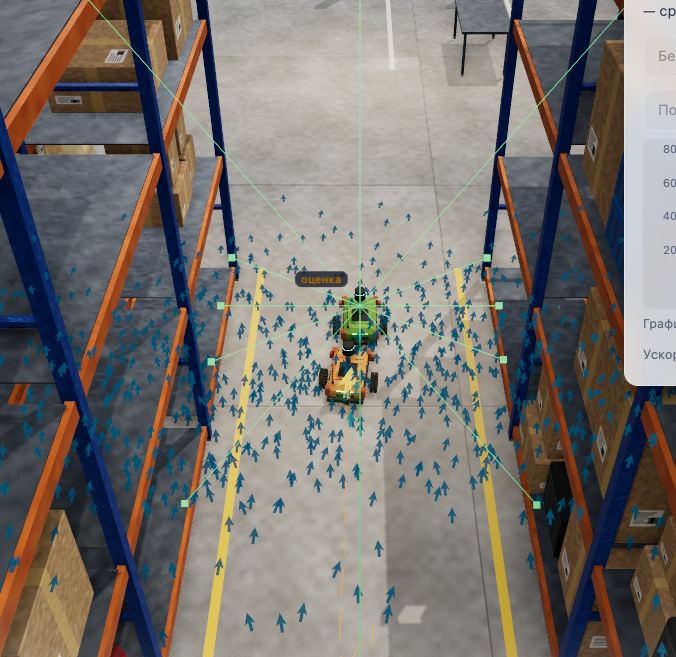 СкладВП05
Фильтр частиц: похищенный робот
 Лаборатория · шахтаВП06
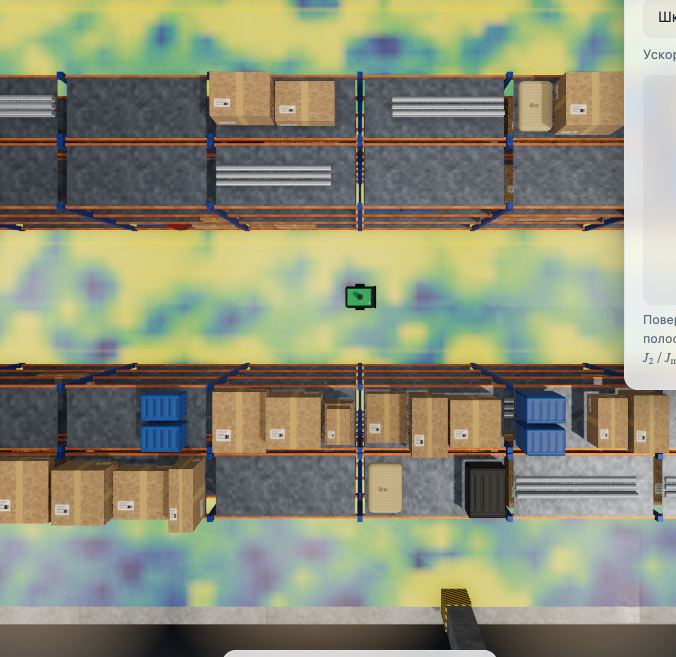
Инерциальный датчик и вариация Аллана
 Склад · МарсВП07
Навигация по карте поля и комплексирование
 МарсВП08
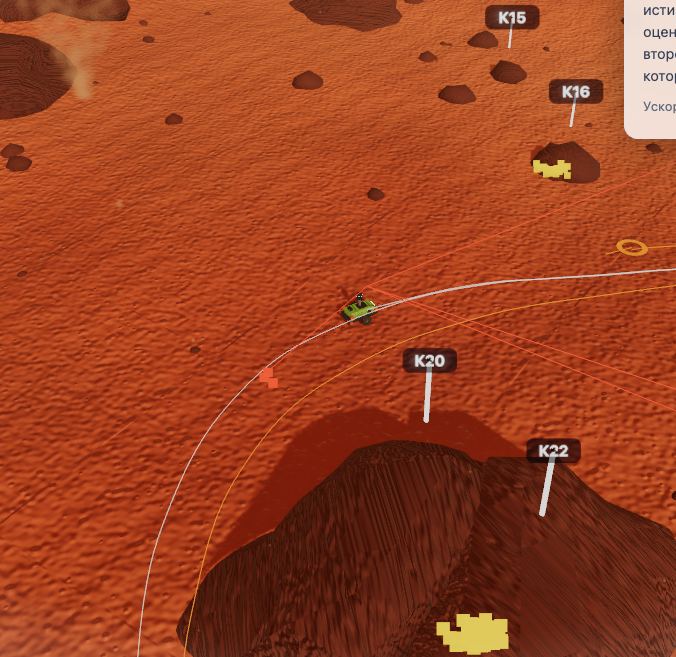
SLAM по ориентирам: карта полигона с нуля
 ШахтаВП09
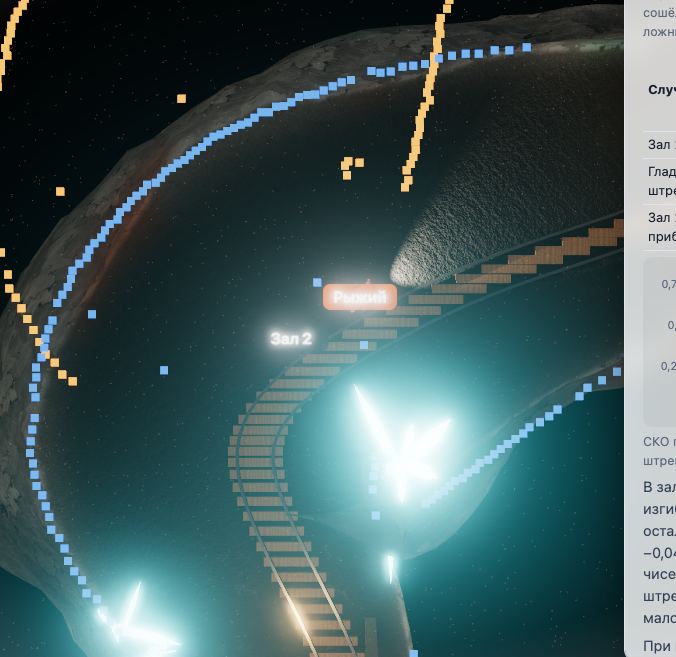
Сопоставление сканов и граф поз: петля в шахте
 ЛабораторияВП10
Калибровочная: камера, стерео, маркеры
 СкладВП11
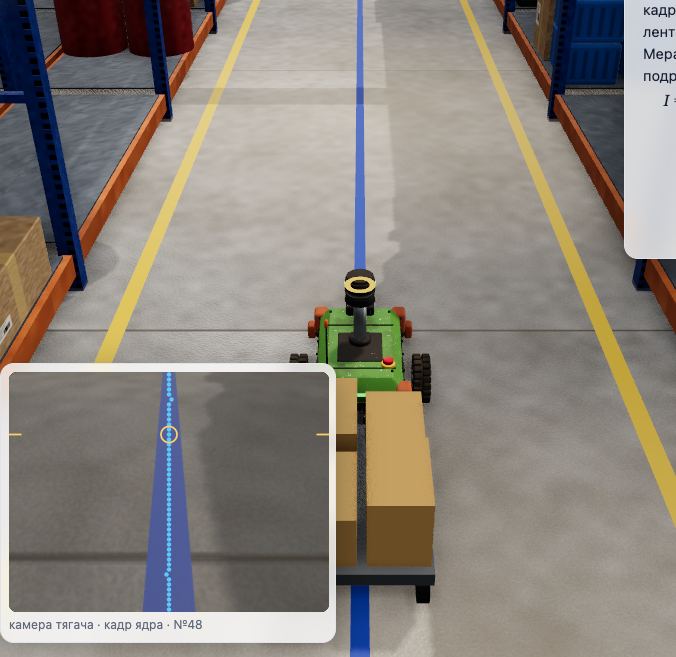
По линии сквозь блики: визуальное управление
 Марс · посёлокВП12
Беспилотник без спутниковой навигации: привязка к карте
 Спасательная операцияВП13
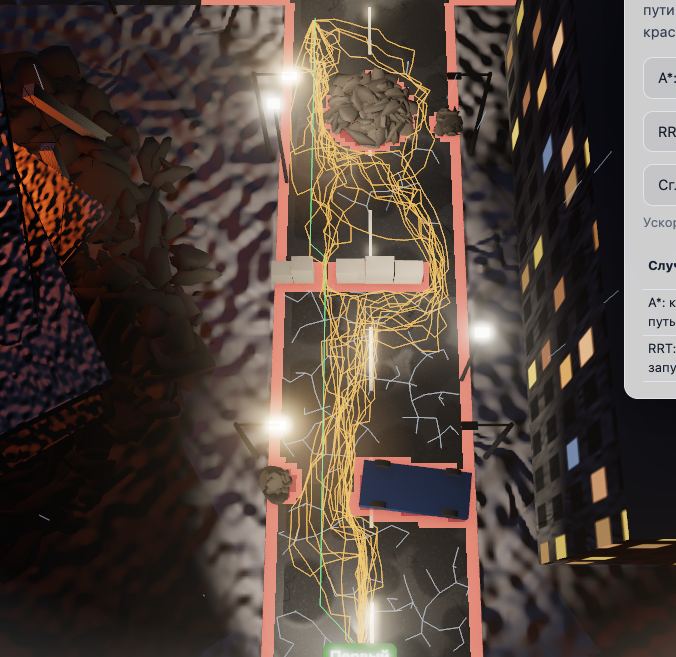
Планирование пути: спасательная операция
 ШахтаВП14
Совместная локализация группы роботов
 ШахтаВП15
Две половины шахты: объединение карт
 Шахта · Марс · посёлокВП16
Разбор аварии: итоговое сравнительное исследование
Сцены для своих опытов
Настраиваемые 3D-сцены с роботом, лидаром и камерами — на них построены лабораторные всех дисциплин.
Сцены 3D
Марс, полярная станция, шахта, подводная станция, спасательная операция. Лидар, моно- и стереокамера.
Склад
Конфигуратор склада: ряды, проезды, ярусы и загрузка; лидар в реальном времени.
Полная проверка компьютера
Около 5 минут: все сцены, стереокамеры, видеопамять и запас для моделей. Быстрая проверка на 30 с — кнопкой в шапке. Результат — в JSON.